

400-808-6127
车载LiDAR强光测试的实验设计方法与数据分析
车载LiDAR强光测试的核心数据来自一次受控实验:80,000 lux照度下,点云平均强度从3.5掉到1.84,降幅47%,参考目标点数却只从80,656减到79,310,少了1.6%。强度映射接收功率,余量被吃掉,可探测距离就缩短。点数几乎没动,“点云看起来完整”看不出强度的余量。紫创测控LuminBox全光谱准直太阳光模拟器支持毫秒级切换辐照强度,还能叠加特定波长的红外噪声,把阳光干扰和外部激光干扰放在同一套设备里验证。
强阳光是汽车LiDAR的关键挑战
阳光正好覆盖905 nm和1550 nm两个车载波段,这是阳光测试绕不开的原因。激光往返一次,接收端的噪声基底被抬高,信噪比随之承压,远距离、低反射的目标更容易丢点。
真实道路上的车载激光雷达测试很难重复,同一套参数第二天未必复现。要模拟太阳光的光谱与平行度,匹配度和准直度都得达标。Park等人改用太阳光模拟器把照度从0推到80,000 lux,才拿到可复现的47%下降值。没有可控的全光谱平行光源,量化无从谈起。
ADAS传感器测试与LiDAR传感器验证平台由改装SUV搭建,前向DUT为Valeo Scala gen2(905 nm脉冲激光)。IPETRONIK记录仪同步抓取盖板处的温度、湿度和照度,三轴加速度与GPS一并写入工业PC。点云分割用DBSCAN密度聚类,再以中心位置、平均强度、方位角和俯仰角构成的特征向量做时空匹配,RANSAC剔除噪声点,把运动中的前车点云抽出来。
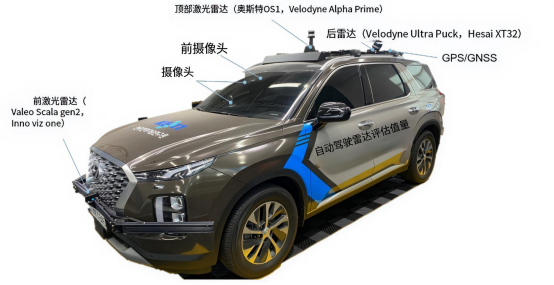
车载激光雷达测试车辆。前向位置为 Valeo Scala gen2 与 Innoviz one,顶部、后部位置可按测试需要更换被测件,另有前向相机与 GPSGNSS
车载LiDAR强光测试的评价指标有四个:ROI内点数、平均强度、噪声点数和测距精度与精密度。点数量度探测能力,强度映射接收功率。噪声点数把阳光与对向激光干扰量化出来。
实验剖面取自内华达沙漠的真实车队记录,是车载激光雷达测试里最典型的强光工况。团队先测出当地最大地表照度,再用太阳光模拟器测试LiDAR推到80,000 lux。参考目标固定在设备下方,雷达正对采集。
照度拉满时系统仍能探测,但信号余量已被压缩:强度曲线随照度下移,点数量几乎不动。原因在于太阳光模拟器抬高的是接收端的噪声基底,回波是否到达目标并未改变。车载LiDAR强光测试要看的就是这条曲线还剩多少余量。
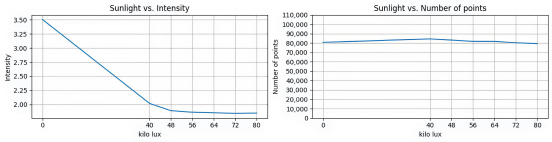
强阳光测试结果。左为平均强度随照度的变化,从 0 lux 时的 3.5 降到 80,000 lux 时的 1.84;右为参考目标点数随照度的变化,全程维持在 8 万点上下
要精确复现这个工况,模拟太阳光的光源得满足光谱覆盖、高准直度和宽动态范围。匹配度决定有多少光落在905 nm和1550 nm上。
阳光测试之外,论文还覆盖盖板污染、高低温、振动和目标颜色。泥浆完全遮住盖板时,强度降超过95%,点数降近99.9%。高低温对强度的影响有限,高温下强度反而回升19.8%。振动主要拉大z轴位置和强度的标准差,乡村路最明显。黑车与白车同型号,强度差达到33.2%,点数差异却不大——对905 nm的反射率不同,差异只落在强度曲线上。
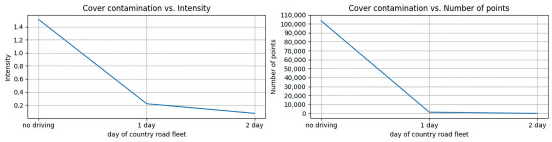
盖板污染测试结果。左为平均强度、右为点数,横轴为内华达越野车队实测的污染程度
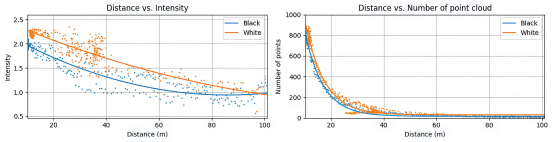
前车颜色测试结果。左为黑车(黑线)与白车(橙线)平均强度随距离的变化,右为对应点数
这几类因素里,阳光测试最先打中的是信号强度,也最容易被日常验证忽略,因为它不改变回波是否到达,只压缩强度余量。污染属于极端工况,温度相对可控,振动落在机械耦合。
车载LiDAR强光测试落地到实验室,核心要求三条:光谱匹配真实日照、准直度接近太阳平行光、动态范围覆盖弱光到强光。动态范围不足时,弱光段和强光段必有一段测不准,太阳光模拟器测试LiDAR时这点最先暴露。照度上限要留出不低于120,000 lux的余量,切换速度得跟得上隧道出入口的瞬态。
车队剖面到模拟器参数的映射不复杂:测出目标区域的最大照度,按比例设定模拟太阳光的输出,同时记录光谱匹配度和辐照均匀性。准直度一旦偏离,入射光不再是平行光,照度分布偏移,点云强度的可比性就会下降。同一套参数可以反复跑,ADAS传感器测试与LiDAR传感器验证还能横向对比不同批次。
阳光测试不会消失,但测试方法可以从等天气转向可控复现。把真实车队数据、时空分割算法和太阳光模拟器接在同一条验证链路上,路上的问题就能提前在实验室暴露。对做ADAS传感器测试和LiDAR传感器验证的人来说,车载LiDAR强光测试有一个可落地的起点:拿80,000 lux当基准点,跑一轮自己的前向激光雷达,画出强度和点数曲线,看余量还剩多少。
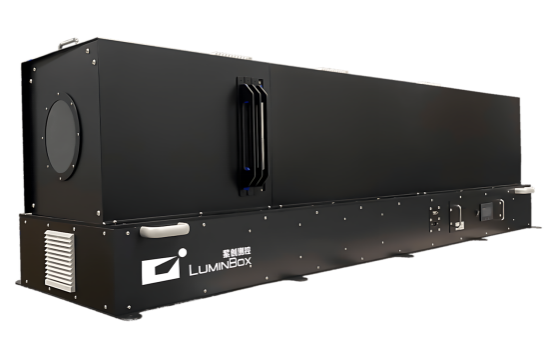
Luminbox紫创测控全光谱准直型太阳光模拟器为车载 LiDAR 强光测试
测试提供高精度光照测试,能精准模拟自然光环境,支持光谱/ 亮度 / 色温调控。
联系方式:400-808-6127
l 全光谱覆盖:350nm-1100nm 光谱,贴近自然光权重
l 高动态亮度:2 米处 20,000-150,000Lux,满足汽车光照测试要求
l 强光抗扰验证:直射模拟复现图像模糊/ 重影问题场景
l 多场景适应:支持日间/ 夜间 / 隧道等光照动态切换测试
紫创测控Luminbox全光谱准直型太阳光模拟器以精密光学的工程化应用,可有效缩短从基础研究到工业验证的周期,为航空航天光照测试提供可靠的“人工太阳”。将实验室级创新转化为产业化能力,助力汽车、航空航天等领域的技术革新。
原文参考: Park J, Cho J, Lee S, Bak S, Kim Y. An Automotive LiDAR Performance Test Method in Dynamic Driving Conditions[J]. Sensors, 2023, 23(8): 3892. DOI: 10.3390/s23083892.
本文全部测试数据与图片均来源于上述文献。图片对应关系:图1↔Fig.1、图2↔Fig.3、图3↔Fig.8、图4↔Fig.12、图5↔Fig.13,取用时未作任何修改。


