

400-808-6127
航天器视觉导航测试中真实光照环境的构建方法
深度学习把航天器姿态估计的精度推得更高了,但合成图像上的误差压得很低。可一旦换成真实相机拍到的画面,性能就会明显下滑。这个sim-to-real差距,是航天器视觉导航落地前的硬障碍。自主在轨操作离不开近距离操作,地面验证要靠真实图像数据集,中间缺的是可控光照。
航天器视觉导航需要真实光照环境,近距离操作、目标捕获、在轨服务,都把航天器视觉导航当核心感知手段。深度学习提升了航天器姿态估计和航天器位置估计的能力,但合成图像与实拍图像之间,光照、阴影和反射都不同,算法就对不上号。
地面验证必须用真实图像。航天器地面测试能不能反映在轨工况,取决于光照可不可控、可不可重复。紫创测控Luminbox太阳光模拟器可以根据测试目标进一步匹配光谱、辐照度、光斑尺寸和准直条件,并可覆盖航天器光伏、光学载荷及相关空间环境模拟需求。
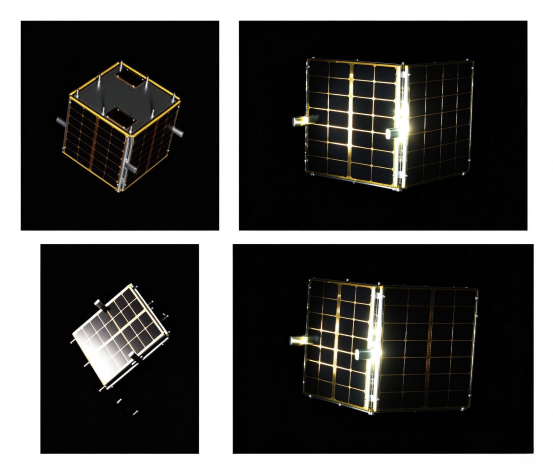
ALMASat 目标的合成渲染图像(左列)与测试台实拍的真实图像(右列):右列可见太阳光模拟器造成的强镜面反光与硬阴影边界
自然太阳光没法稳定控制。目标姿态一变,它和光源的相对关系就变了,图像也跟着变。要让实验可重复,光照强度、方向和光谱都得锁住。太阳光模拟器把它们变成可调、可复现的变量。太阳模拟器模拟航天器光照环境的能力,直接决定数据能否跨批次对比。
光源光谱直接决定目标表面的反射特征。不同材料在同一光谱下反射特性不同,RGB相机记录的图像和照明条件高度相关。要贴近外层空间的太阳光谱,光谱匹配能力就绕不开。
自然太阳距离极远,到达航天器的光线近似平行。地面的航天器视觉测试如果发散角太大,入射方向就失真,阴影边界也糊掉。太阳的角径约0.53°。准直度做到±0.5°以内,航天器模拟测试的入射方向才贴近真实。
太阳光模拟器用400 W HMI金属卤化物灯,色温6200 K,配抛物面反射器。测试位置辐照度做到1000–1200 W/m²,而大气层外的AM0辐照度约1361 W/m²,相当于在轨条件的七成到九成。航天器地面测试能不能重复,看的是辐照度够不够、时间稳不稳、光斑匀不匀。
博洛尼亚大学为航天器视觉测试搭的7自由度机器人测试台,出自Lotti等人在CEAS-AIDAA 2025上的报告。这套空间机器人测试平台由UR10e机械臂、线性导轨、ALMASat模型、RGB相机和太阳光模拟器组成。暗室4.4×2.0 m,遮光窗帘把环境光压到最低,同时减少二次反射。
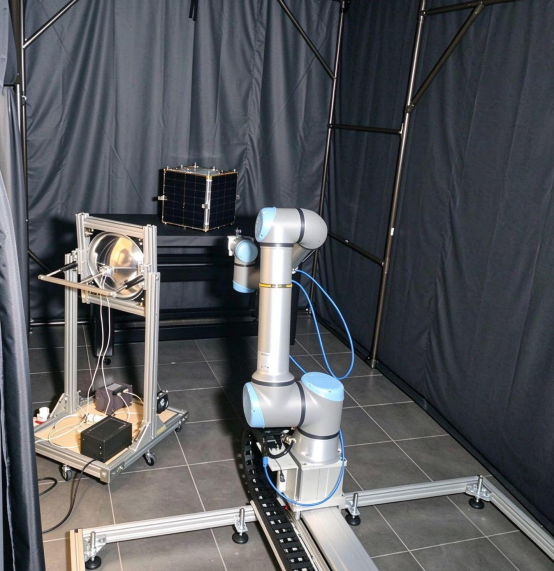
博洛尼亚大学机器人测试台实景:暗室与遮光窗帘、直线导轨上的 UR10e 协作机械臂、搭载 ALMASat 工程模型的光学平台,以及左侧的太阳光模拟器
空间机器人平台的主体是UR10e,重复精度±0.05 mm;第七轴是1.8 m线性导轨,精度±0.1 mm。配套的RGB相机用大恒MER-231-41U3C,分辨率1920×1200。测试时先网格化工作空间,每格中心算一个look-at姿态,再叠加随机旋转。MoveIt检查可达性后导出关节值执行。关节容差0.0046°折算到1.3 m臂展末端约0.1 mm,航天器姿态估计和航天器位置估计的标签才立得住。拍完图用PnP重算实际位姿,真实图像数据集的参考值来自这一步。
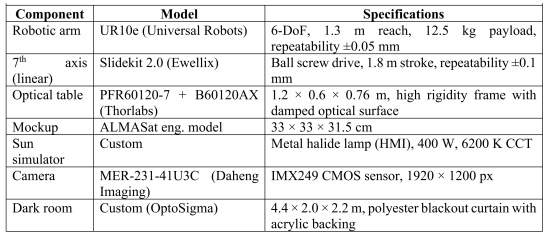
测试台主要硬件与参数
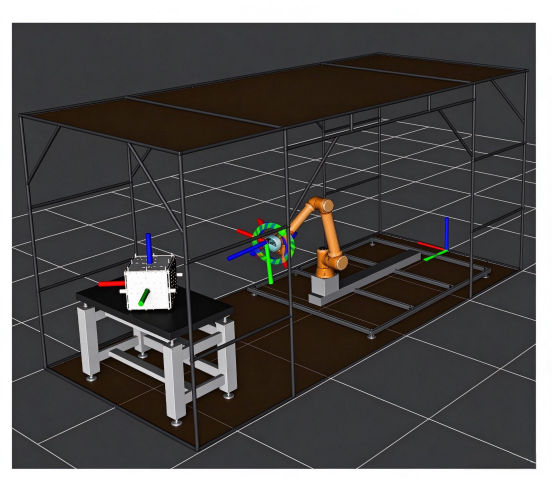
RViz 中的参考坐标系——相机坐标系、目标本体轴与世界系,以及机器人、光学平台与暗室模型
光照可重复,看的是输出功率、光束方向和光谱的长期稳定。姿态一变,入射角跟着变。光源漂移一点,同一姿态两次采样就对不上,航天器视觉测试用的真实图像数据集也无从谈起。IEC 60904-9把时间不稳定性单列一项评级,因为它是数据能否跨天比较的前提。
更高准直的场景可选全光谱太阳光模拟器:平行度≤±0.5°,光谱覆盖280–2000 nm,均匀性达IEC 60904-9的Class A。这个量级与太阳0.53°的角径相当。阴影边界不会再因光源糊开,覆盖紫外到近红外的航天器视觉导航和航天器视觉测试里,亮暗分布也会被直接改变。不过它在中小型测试台和商业航天场景里更明显,超大型机构已有真空舱则另议。
机器人测试台后续还会接入OptiTrack外部位姿真值和事件相机。景深与动态范围会改善,参考位姿不再只靠空间机器人的运动学。采集流程本身也能用于教学。
航天器视觉导航测试要落地,靠的是真实可控的测试环境。太阳光模拟器把光照这个变量稳住,sim-to-real差距才有被压缩的空间。近距离操作的算法要在真实光照下验证,航天器模拟测试也一样。搭建这类平台前值得先确认:光源准直度、光谱覆盖和暗室集成能力。这通常比功率更能决定数据质量。
Luminbox 全光谱大面积LED太阳模拟器以A+AA+综合性能,实现辐照均匀、光谱精准与运行稳定的三重突破,通过权威认证,为材料测试提供高可靠、标准化的全光谱光照解决方案,推动精密光学实验迈向更高精度与可重复性。
技术支持: 400-808-6127
l A+级光谱匹配:300-1200 nm全覆盖,误差≤1%(IEC标准)。
l 高均匀辐照:45cm×45cm区域不均匀度仅1.8%(A级)。
l 超稳运行:20分钟波动≤0.5%(A+级)。
l 权威认证:国家计量院校准,国际标准合规。
l 工业级设计:适配光伏、材料、光催化等多场景。
Luminbox凭借对光谱匹配度、辐照均匀性等核心指标的极致追求,已构建起覆盖LED/氙灯/卤素灯全技术路线的产品矩阵,技术持续创新、关键性能指标表现出色,为客户提供了优质的产品和全场景太阳光环境模拟解决方案。
原文参考:A. Lotti, D. Modenini, P. Tortora. Development of a Robotic Testbed and Initial Testing for Machine Learning-Based Spacecraft Pose Estimation[C]. CEAS-AIDAA Conference 2025; Materials Research Proceedings, 2026, 69: 1012–1017. DOI: 10.21741/9781644904251-175. 本文图 1—图 4 依次对应该文图 2、图 1 左、表 1、图 1 右,均为原文图件的原尺寸裁切(400 dpi),未作内容修改。该文按 Creative Commons Attribution 3.0(CC BY 3.0)许可发布,转载须保留作者署名、题名与出处。
*特别声明:本公众号所发布的原创及转载文章,仅用于学术分享和传递行业相关信息。未经授权,不得抄袭、篡改、引用、转载等侵犯本公众号相关权益的行为。内容仅供参考,如涉及版权问题,敬请联系,我们将在第一时间核实并处理。


